In der computationalen Bildverarbeitung existieren zwei Domänen, die auf den ersten Blick disziplinär kaum weiter voneinander entfernt sein könnten: die Astrofotografie, die schwache Photonen über kosmische Distanzen akkumuliert, und die Extrem-Makrofotografie, die mikroskopische Schärfentiefe-Schichten im Millimeterbereich isoliert.
Aus mathematischer und algorithmischer Sicht stehen beide jedoch vor exakt derselben Problemstellung: Wie rekonstruiert man eine unverzerrte, rauscharme und artefaktfreie Gesamtrepräsentation aus einem unvollständigen, optisch gestörten Bildstapel?
Während etablierte Stacking-Programme diese Herausforderung seit Jahrzehnten als statische, rein pixelbasierte Rechenoperation betrachten, geht die MoonEngine im Verbund mit dem kognitiven Subsystem L.U.N.A. einen anderen Weg: Wir koppeln deterministische Signalverarbeitung mit adaptiver Heuristik – und beleuchten dabei transparent die realen Grenzen der Optik.
1. Die Realität beim Mond: Seeing vs. Bildfusion
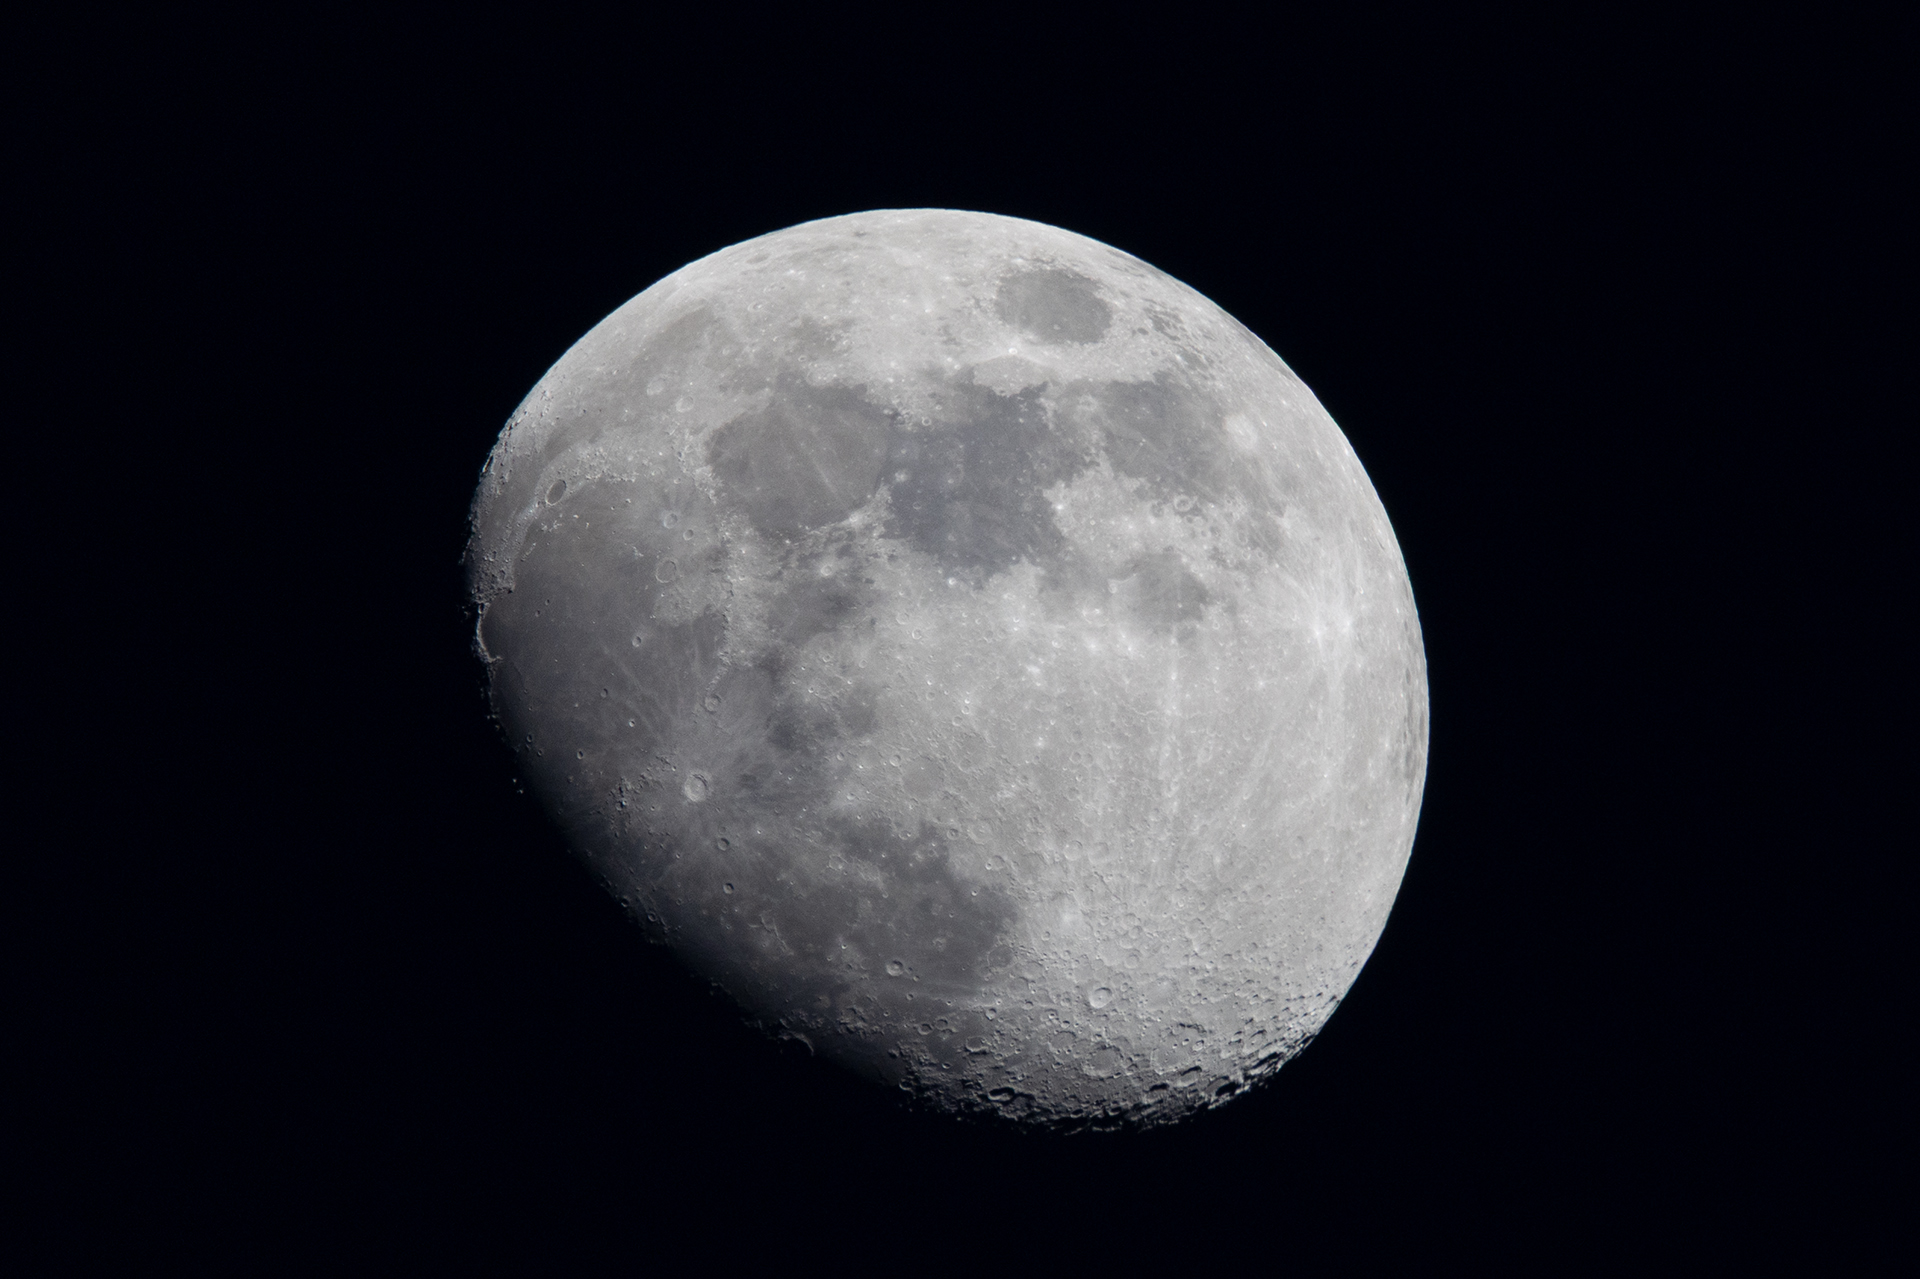
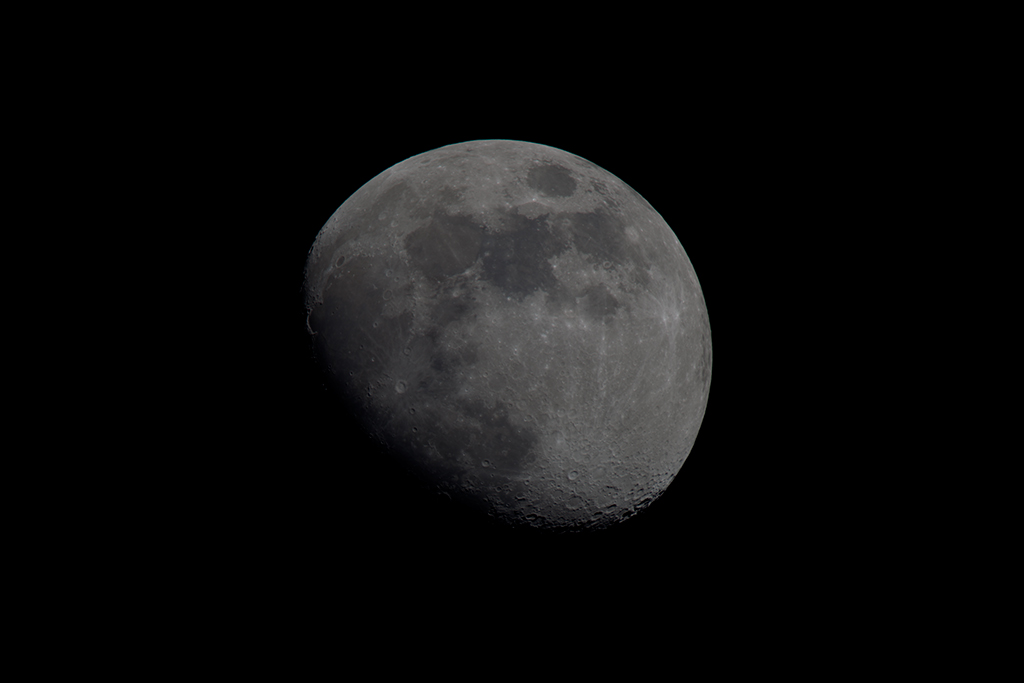
Wer ein hochauflösendes Kamerasystem mit extremer Brennweite (z. B. 800 mm bis 1200 mm) auf die Mondoberfläche richtet, blickt durch Kilometer dichter, thermisch instabiler Erdatmosphäre. Konvektionsströme und vertikale Temperaturgradienten erzeugen das gefürchtete Seeing: Lokale Stauchungen, chromatische Dispersion und wandernde Unschärfewellen, die das Bildfeld im zweistelligen Hertz-Takt deformieren.
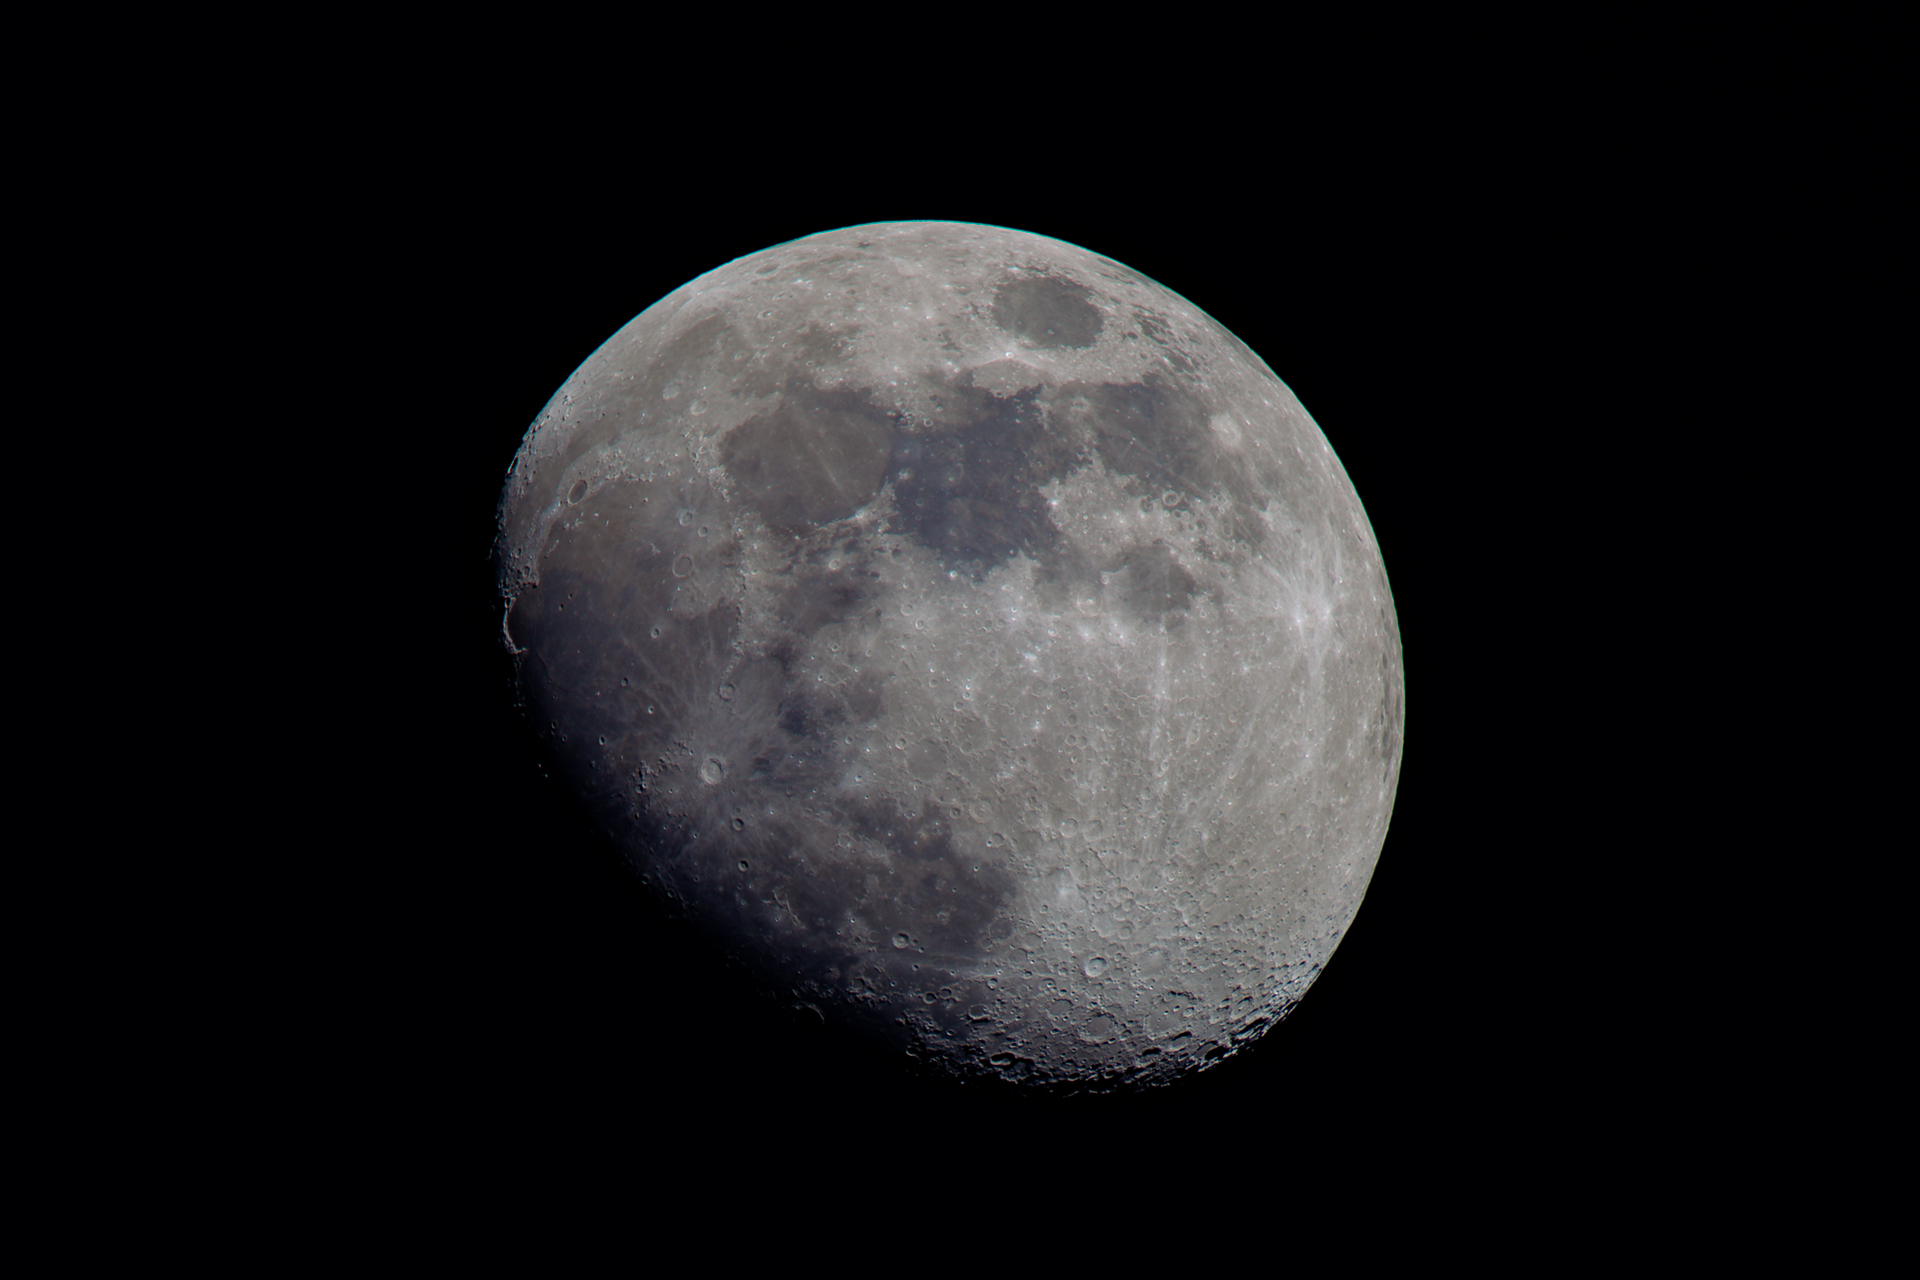
Wo klassische Werkzeuge versagen:
- Starre Global-Metriken: Software selektiert Frames häufig nach globalem RMS-Kontrast. Ein Frame, der im Zentrum scharf, an den Rändern jedoch durch thermische Luftwellen verzerrt ist, wird fälschlicherweise als optimale Referenz gewertet.
- Speicher-Kollaps: Versucht man Tausende unkomprimierte 45-Megapixel-RAW-Frames einzuladen, erzwingen ungepufferte Allokationen das Swapping des Betriebssystems – der
Out-of-Memory-Absturz ist unausweichlich.
Die MoonEngine-Architektur:
- Multi-Scale Laplace-Kerne: Statt globaler Schätzungen analysiert unser Algorithmus Kantensteilheiten auf mehreren Skalierungsebenen (3×3, 5×5, 11×11). So werden scharfe Kraterformationen zuverlässig von hochfrequentem Sensorrauschen getrennt.
- Deterministisches Chunk-Streaming: Der
SystemProfileranalysiert den physisch verfügbaren RAM und fragmentiert die Berechnung in deterministische Kacheln. Selbst massive Sequenzen laufen mit flacher Speicherkurve stabil durch.
2. Die Problemzonen der Makrofotografie: Focus Breathing, Reflexe & Halos
Beim Makro-Stacking (z. B. bei Pilzen, Flechten oder Kristallen) wird die Schärfeebene über feine Mikrometer-Schritte verschoben. Hierbei entstehen typische optische Artefakte, die Standard-Stacker regelmäßig scheitern lassen:
A. Focus Breathing (Dynamische Maßstabsänderung)
Jedes optische Linsensystem verändert bei der Fokusverlagerung minimal seine effektive Brennweite. Das Motiv „atmet“: Es vergrößert oder verkleinert sich über den Bildstapel hinweg.
* Der Fehler: Starres Addieren erzeugt Doppelkonturen und weiche Ränder.
* Unsere Lösung: Die engine_macro gleicht Maßstabsdrifts über eine affine SIFT- und modifizierte ECC-Registrierung (Enhanced Correlation Coefficient) im Subpixel-Bereich vollständig an, bevor die Fusion startet.
B. Specular Highlights & Reflexionen
Feuchte Pilzhüte, Insektenpanzer oder Mineralienkanten erzeugen spiegelnde Glanzlichter. Diese Pixel sind auf dem Sensor oft voll ausgesteuert (255 bzw. 65535). * Der Fehler: Herkömmliche Stacker stufen Glanzlichter fälschlicherweise als strukturlose Unschärfe ein und ersetzen sie durch unscharfe Ebenen. Es entstehen zerrissene, graue Flecken. * Unsere Lösung: Eine adaptive Sättigungsmaske friert Glanzlichter semantisch ein und verankert ihren Helligkeitswert stabil im Summenbild, anstatt fehlerhafte Kontrastpotenzen anzusetzen.
C. Harte Kanten & transparente Halos (Occlusion Boundaries)
Das komplexeste Problem im Focus Stacking: Wenn ein scharfer Vordergrund (etwa die Kappe eines Pilzes) vor einem weit entfernten Hintergrund steht.
Problemzone: Kantenverdeckung (Occlusion Boundary)
+------------------------+
| Scharfer Vordergrund | ---> Scharfe Kontur
+------------------------+
| Diffuser Unschärfesaum | ---> Hier vermischt sich der unscharfe Hintergrund
+------------------------+ optisch mit der scharfen Vordergrundkante!
Nimmt die Kamera den scharfen Hintergrund auf, wird der Vordergrund extrem unscharf und legt sich als diffuser Schleier über die Randbereiche. Herkömmliche Stacker können diesen Schleier mathematisch nicht trennen – um die Kante entsteht ein unnatürlicher, transparenter „Geistersaum“ (Halo).
3. Die mathematische Pipeline: Numerische Stabilität statt Overflow
Viele experimentelle Stacker scheitern an numerischem Überlauf, wenn sie Kanten scharf voneinander trennen wollen. Wird ein Laplace-Gewicht einfach blind potenziert, entstehen bei 16-Bit-Rohdaten astronomisch hohe Werte, die in NaN (Not a Number) oder Speicherüberläufen enden.
Die MoonEngine normalisiert die Kantenmatrix deterministisch und nutzt eine stufenweise Fusionsgleichung:
# Auszug aus engines/engine_macro.py:
# Stabile Gewichtungs-Synthese ohne Gleitkomma-Overflow
norm_weight = np.clip(weight / 255.0, 0.0, 1.0)
weight = np.power(norm_weight, 4.0).astype(np.float32)

better = weight > max_weight_tracker
max_weight_tracker[better] = weight[better]
depth_map[better] = frame_index

final_img += img * weight[..., np.newaxis]
accum_weight += weight
Durch diese Potenzierung werden weiche Unschärfe-Übergänge radikal abgedämpft, während nur die absolut steilste Kante den Zuschlag für das Endpixel erhält. Parallel dazu wird jede Pixelentscheidung in einer hochauflösenden Tiefenkarte (depth_map) protokolliert.
4. Die Grenzen der reinen Physik – und wo L.U.N.A. übernimmt
Keine Fourier-Transformation und kein Laplace-Filter der Welt kann Bildinformationen herbeizaubern, die optisch nicht erfasst wurden:
- Fokus-Lücken: Hat der Fotograf den Makroschlitten um 50 µm verfahren, die Schärfentiefe der Optik betrug aber nur 25 µm, klafft zwischen zwei Bildebenen ein physikalisches Loch. Reine Mathematik kann diesen Bereich nur matschig interpolieren.
- Verdeckte Kanten: Wenn der Unschärfeschleier feine Strukturen wie Pilzlamellen vollständig überstrahlt, liefert die Physik an dieser Stelle null Signal.
Hier stößt klassische Signalverarbeitung an ihre absolute Grenze. Und genau hier beginnt die Daseinsberechtigung von L.U.N.A. Prime:
- Autonome Datensatz-Guillotine: L.U.N.A. analysiert den Varianzverlauf des gesamten Stapels vor der Berechnung. Erkennt die KI, dass Rand-Frames einer Fokusreihe keine relevante Schärfe abbilden, schneidet sie diese autonom ab. Das spart Rechenzeit und verhindert, dass Rauschen das Resultat verwässert.
- Kognitives Caching via
PredictiveCache: Makro-Schlitten driften oft linear. L.U.N.A. prognostiziert Transformationsmatrizen zwischen benachbarten Frames spekulativ vorab. Bei Treffern entfällt die teure Feature-Berechnung komplett. - Semantische Tiefensegmentierung: Anstatt Pixel isoliert zu betrachten, erkennt L.U.N.A. zusammenhängende Oberflächenstrukturen. An Kanten werden Tiefensprünge identifiziert, wodurch Hintergrundunschärfe gezielt maskiert und Halo-Säume drastisch reduziert werden.
- Dual-Use-Brücke zur 3D-Rekonstruktion: Dieselbe Tiefenmatrix, die das Bild schärft, übergibt die Engine an den
TacticalMapper. Das Resultat ist nicht nur ein 2D-Foto, sondern ein echtes 3D-Höhenmodell des Objekts.
5. Gemessene Performance: Autonome Optimierung im Real-Benchmark
Die theoretische Architektur beweist ihren Nutzen erst unter realen Datenlasten. Unser interner Hardware-Sensor (SystemProfiler) ermittelt vor jedem Durchlauf automatisch das physikalische Limit des Host-Systems und konfiguriert Threads sowie Kachelgrößen ohne Benutzereingriff.
| Missions-Sektor | Roh-Frames | Guillotine-Filter (Beste 15%) | Selektierte Elite-Frames | CPU-Allokation | Tile-Dimension | Gesamtdauer |
|---|---|---|---|---|---|---|
Sektor Mond00003 |
274 RAWs | Aktiv (Krater-Radar) | 41 Frames (38 fusioniert) | 11 Cores | 4096 x 4096 px | 07:05 Min |
Sektor Mond00004 |
198 RAWs | Aktiv (Krater-Radar) | 29 Frames (29 fusioniert) | 11 Cores | 4096 x 4096 px | 05:10 Min |
Warum diese Zahlen entscheidend sind:
- Radikale Datenreduktion vor I/O-Last: Die Krater-Guillotine filtert 85% unbrauchbare Frames (Seeing-Matsch) bereits vor der rechenintensiven 2-Stufen-Registrierung heraus. Statt 274 Vollbilder durch die affine Transformation zu schleifen, werden nur die 41 schärfsten Ebenen berechnet.
- Deterministische Kachelung: Durch feste Kacheln von 4096 x 4096 Pixeln geraten die 11 parallelen CPU-Threads zu keinem Zeitpunkt in Speicherkonflikte.
- Kein Benutzer-Trial-and-Error: Der Anwender muss weder CPU-Kerne zuweisen noch Kachelgrößen erraten – das System adaptiert sich selbstständig an die Hardware.
Fazit & Ausblick
Das Zusammenspiel zwischen der deterministischen Rechenleistung der MoonEngine und der kognitiven Heuristik von L.U.N.A. beweist: Zeitgemäße Bildverarbeitung darf sich nicht hinter veralteten Interfaces und starren Algorithmen verstecken.
Indem wir optische Schwächen wie Focus Breathing, Seeing und Kanten-Halos mathematisch modellieren und durch semantische KI-Entscheidungen absichern, überwinden wir die Stagnation herkömmlicher Stacking-Suiten.
Im nächsten Whitepaper-Artikel werfen wir einen detaillierten Blick auf die Zero-Memory-Leak-Architektur und zeigen, wie Agent Joan und der PredictiveCache das I/O-Streaming bei 10.000 RAW-Dateien optimieren.